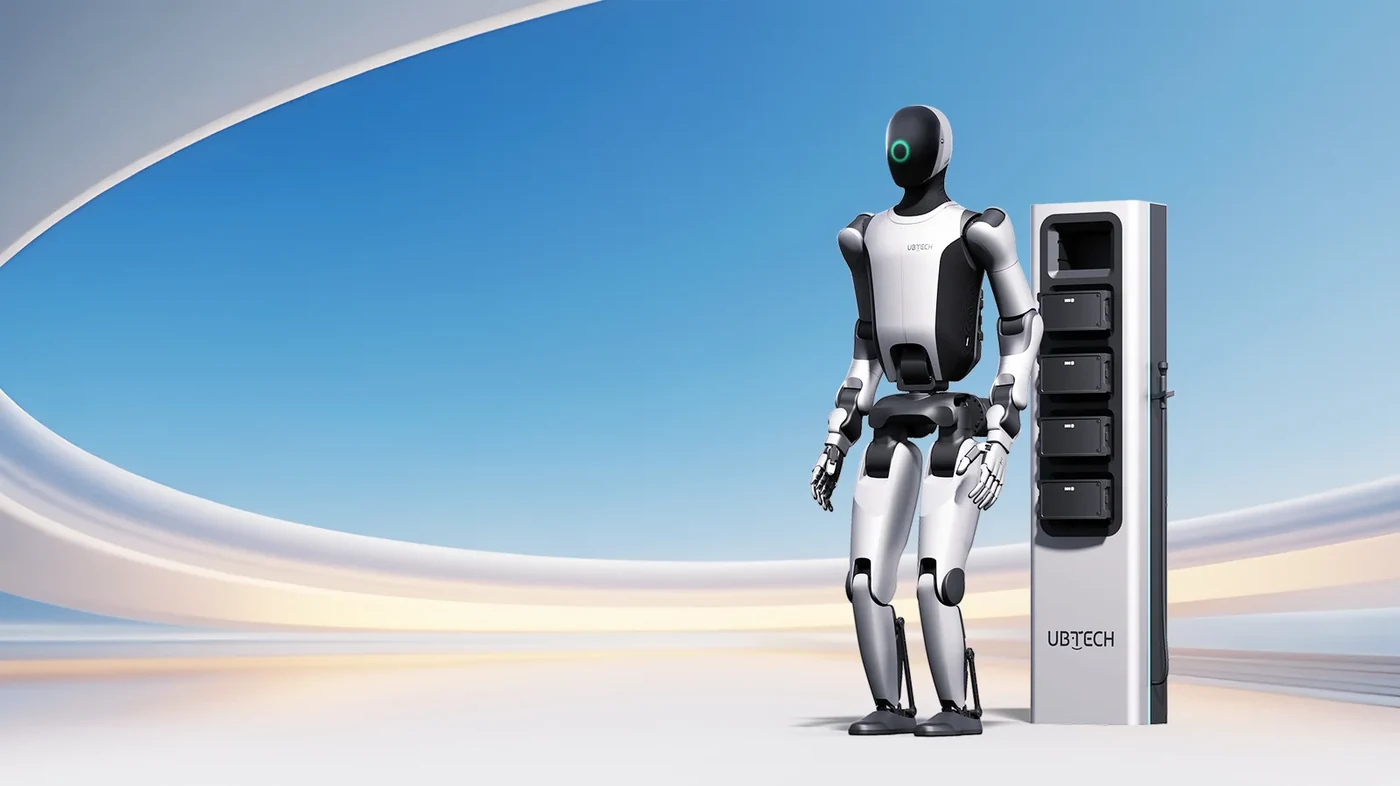
Ein Humanoide in voller Größe auf Rädern für das industrielle Materialhandling. Er trägt bis zu 15 kg in einem Arbeitsbereich von 0 bis 1,8 m und dreht sich selbst in einem 0,8 m breiten Gang um ±170°.
Der Körper ist symmetrisch und beugt sich in beide Richtungen, sodass sich Cruzr S2 selbst in einem 0,8 m breiten Gang um ±170° drehen kann. Ein Hubwerk mit 0 bis 40 cm Hubweg ermöglicht es ihm, eine Nutzlast von 15 kg in einem Arbeitsbereich von 0 bis 1,8 m zu handhaben.
Zwei industrielle Greifhände der vierten Generation, trainiert mit einem Sim-to-Real-Datensystem, übernehmen Sortieren, Bauteilmontage und andere Greifaufgaben mit einer Präzision im Submillimeterbereich. An jedem Handgelenk sitzt ein Sechsachsen-Kraftsensor.
Zwei RGB-Kameras im Kopf arbeiten als passives Stereopaar. Eine Tiefenschätzung per Deep Learning erzeugt aus ihren Bildern in Echtzeit dichte, hochpräzise Tiefenkarten, sodass der Roboter Entfernungen ähnlich wie ein Augenpaar einschätzt.
Eine lernbasierte Bewegungssteuerung hält Cruzr S2 auf schwierigem Untergrund im Gleichgewicht, während er sich mit bis zu 2 m/s bewegt. Radar und Tiefenkameras sitzen in der Basis.
Alle technischen Daten, die der Hersteller für diesen Roboter veröffentlicht, an einem Ort
Cruzr S2 ist ein industrieller humanoider Roboter in voller Größe mit einem Oberkörper auf einer fahrbaren Basis. Ein beugbarer, drehbarer Torso ermöglicht es ihm, Lasten vom Boden bis auf 1,8 m Höhe zu handhaben und sich in engen, 0,8 m breiten Durchgängen zu drehen. Zwei industrielle Greifhände der 4. Generation mit Sechs-Achsen-Kraftsensoren an den Handgelenken sind auf Aufgaben im Submillimeterbereich wie Sortieren, Greifen und Bauteilmontage ausgelegt, unterstützt durch ein Sim-to-Real-Datensystem für verkörperte KI. Die Tiefenwahrnehmung übernimmt ein selbst entwickeltes passives Stereokamerapaar im Kopf, ergänzt durch zusätzliche RGBD-Kameras und Radar an Torso und Basis. Eine lernbasierte Bewegungssteuerung hält ihn während der Fahrt auch in komplexem Gelände im Gleichgewicht, wobei die Sicherheit bei der Mensch-Roboter-Kollaboration ein Entwicklungsziel ist. Er nutzt den von UBTECH selbst entwickelten Co-Agent, den UBTECH als ersten industriellen Agenten für humanoide Roboter bezeichnet, und wird für vielfältige industrielle Einsatzszenarien angeboten; individuelle Serviceleistungen sind verfügbar.
Allgemein2
Robotertyp
Humanoider Roboter in voller Größe auf Rädern
Körperdesign
Symmetrischer Körper mit Beugung in beide Richtungen
Bewegung4
Bewegungsgeschwindigkeit
2 m/s
Drehung
±170° in 0,8 m breiten Durchgängen
Hubbereich
0 bis 40 cm
Bewegungssteuerung
Lernbasiert, selbstbalancierend in komplexem Gelände
Manipulation5
Nutzlast
15 kg
Arbeitsbereich (bei 15 kg Nutzlast)
0 bis 1,8 m
Manipulationsgenauigkeit
Submillimeterbereich
Geschickte Hände
2 (industrielle Greifhände der 4. Generation)
Sechsachsige Kraftsensoren
2
Rechenleistung und Sensorik6
Fischaugenkameras (Kopf)
2
RGB-Kameras (Kopf)
2
Stereosicht
Passive, rein RGB-basierte binokulare Stereosicht im Kopf, dichte Tiefenkarten in Echtzeit
RGBD-Kameras
2 (1 am Torso, 1 an der Basis)
Radar
2 (1 vorne an der Basis, 1 hinten an der Basis)
Agentensoftware
UBTECH Co-Agent (industrieller Agent für humanoide Roboter)